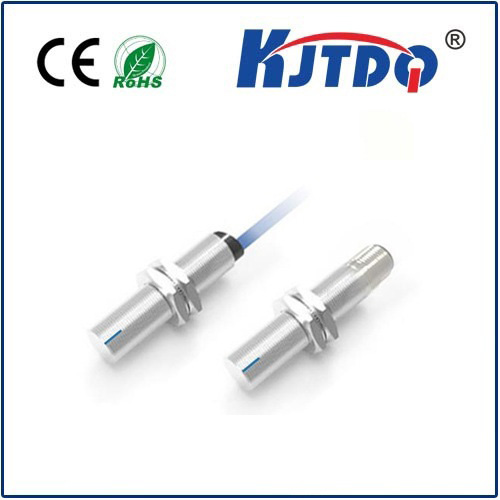
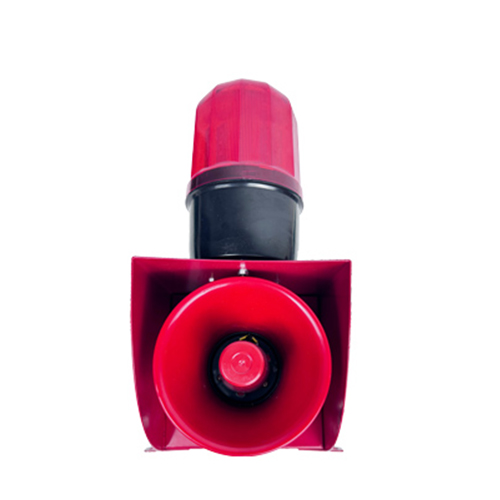
Den fremad- og baglæns dobbeltkanals hastighedssensor har ingen kontakt med det målte gear, er slidfri og nem at installere. Udgangsbølgeformen er en firkantbølge med en duty cycle på omkring 50%. Sensoren har gode lavfrekvente og højfrekvente egenskaber. Lavfrekvensen kan være så høj som 0 Hz, hvilket kan bruges til måling af roterende maskiner ved nul hastighed. Da sensoren kan give to hastighedssignaler med en bestemt faseforskel, kan den skelne mellem fremad- og baglæns rotation; højfrekvensen kan være så høj som 20 kHz, hvilket kan opfylde behovene i de fleste industrier. Krav til højhastighedsmåling i felten.

| Produktparamenter |
| Arbejdskraftforsyning | Ub = 15 VDC ± 30 % (8 V ~ 28 V) |
| Strømforbrug strøm | ≤35mA |
| Driftstemperatur | -40℃~125℃(hoved) |
| Vibrationsmodstand | Vibration (10Hz~2KHz) 30g, stød 100g |
| Tætning | IP6813. |
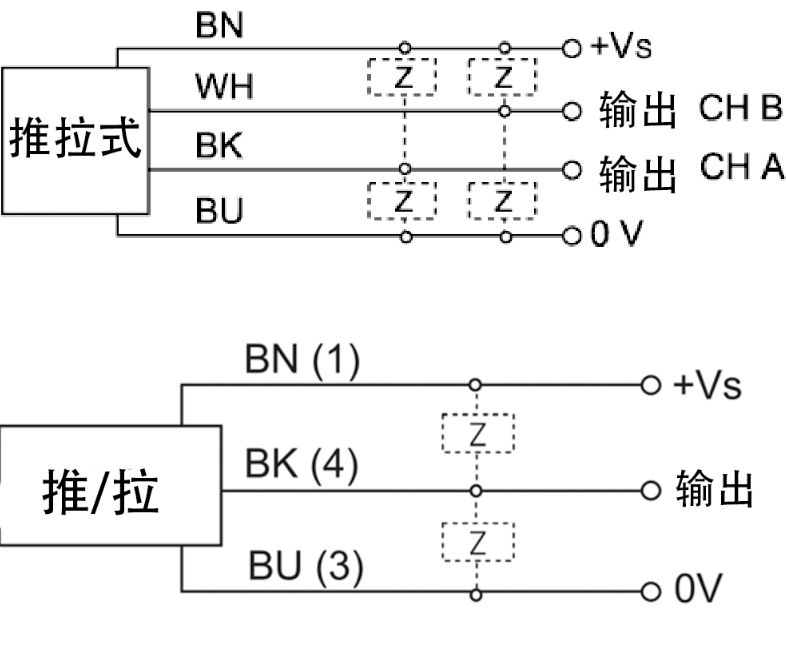
| Beskyttelse mod strømpolaritet | JA |
| Output kortslutningsbeskyttelse | JA |
| Dielektrisk styrke | 1000V 50Hz, 1min (kanal og skal) |
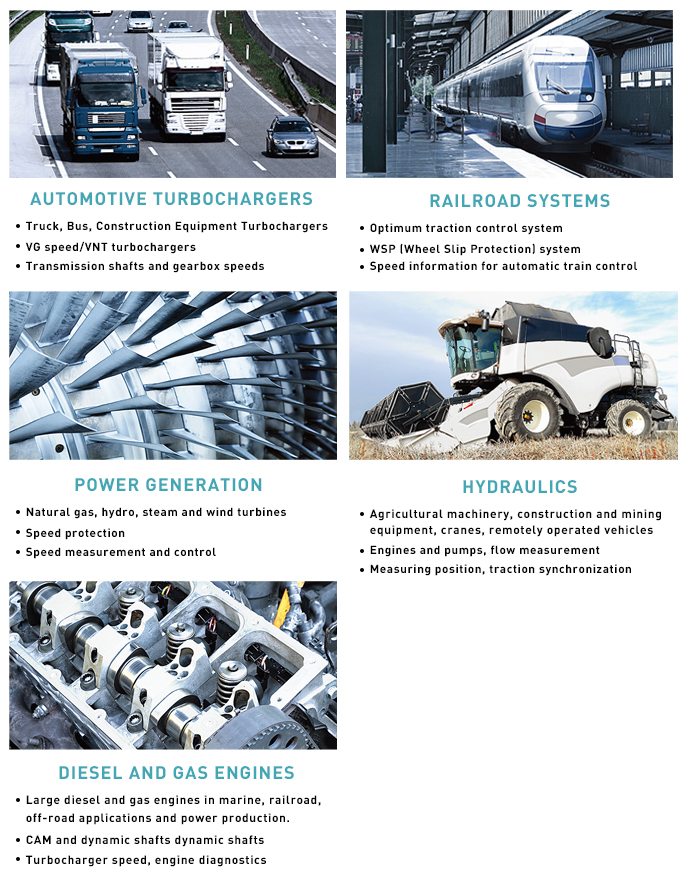
Hastighedssensoren for omvendt rotation bruges til at detektere hjulakslens rotationshastighed og lineære hastighed.
Gennem beregning og bearbejdning kan hastigheden af det målte objekt også bestemmes.
Sensoren har gode lavfrekvente og højfrekvente egenskaber.
Den lave frekvens kan være så lav som 0 Hz, hvilket bruges til nulhastighed for roterende maskiner, og så høj som 20 kHz.
som kan opfylde kravene til højhastighedsmåling i de fleste industriområder.
Da YD69 kan give to hastighedssignaler med en bestemt faseforskel, kan den skelne mellem fremadrettede og baglæns rotationer.
Den er nem at installere, har ingen kontakt med måleudstyret og er slidt.
Udgangsbølgeformen er en firkantbølge med en duty cycle på omkring 50%.
Den har et bredt hastighedsmåleområde, bred temperaturtilpasningsevne, stærk vibrationsmodstand,
og har polaritetsbeskyttelse mod strømforsyning og kortslutningsbeskyttelse mod udgang.
1. Sensorinstallation
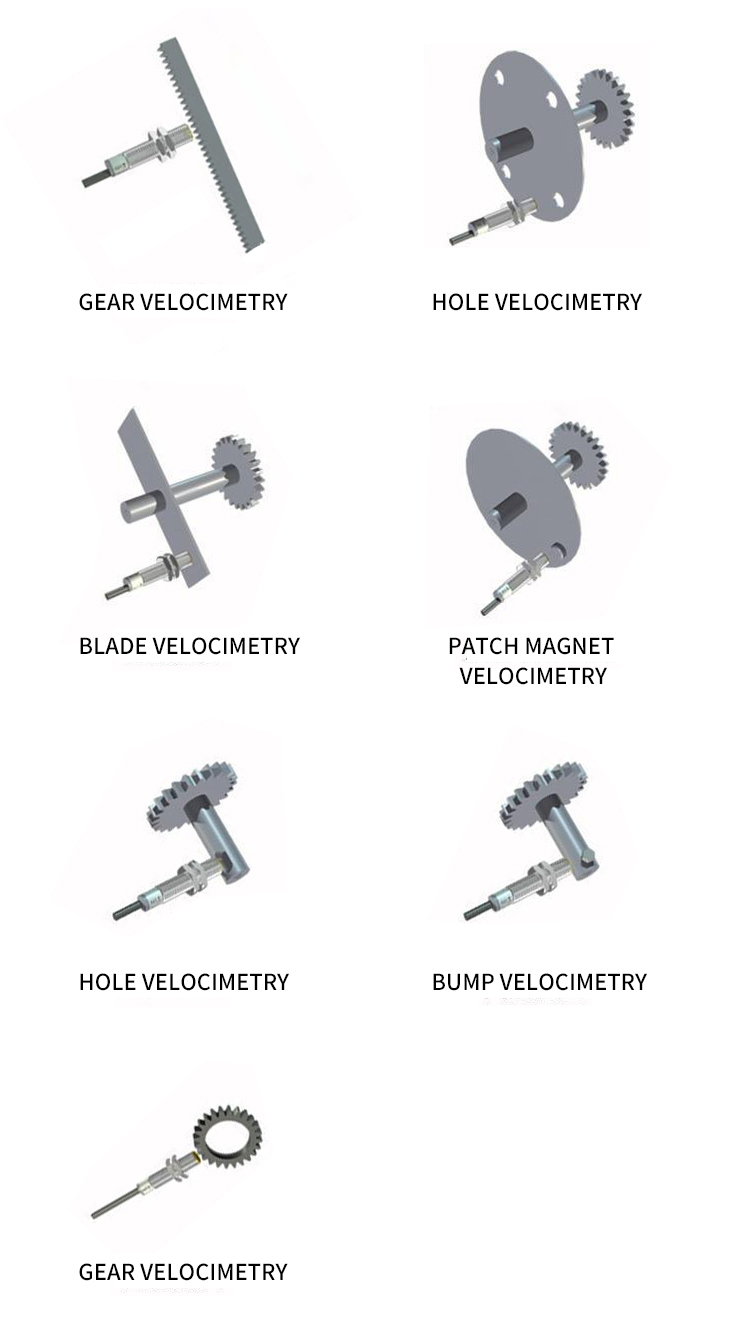
● Den induktor, der skal måles, er en magnetisk leder med tænder eller riller.
Anbefaling: Hastighedsmålemodul ≥1.7, materiale er magnetisk permeabelt lavkulstofstål
Bemærk: Ikke-standardiserede tænder eller riller med forskellige bredder i forhold til den flade overflade vil forårsage ændringer i bølgeformens breddeforhold.
● Installationsafstand: 0.5-2 mm, typisk værdi er 1.0 mm
Bemærk: Afhænger af vibrationsforholdene for den komponent, der testes
2. Sensorudgangsegenskaber
● Frekvensresponskarakteristika: 0~20kHz
● Antal udgangskanaler: dobbelte kanaler
● Udgangsbølgeform: firkantbølge, stigende og faldende flanketid 12 μs ± 40 %
● Udgangsamplitude: højt niveau: U-0.7 (U: strømforsyningsspænding), lavt niveau: < 0.1V
● Pulsdriftscyklus: 50% ± 25%
● Faseforskel: 90±30° (første kanalleder)
Bemærk: Det afhænger af installationsmetoden og den roterende dels rotationsretning.
Denne parameter gælder for den installationsmetode, der er vist i figur 4 i denne manual.
● Belastningskapacitet: ±20mA (egnet til store)
● Udgangsimpedans: <47Ω
● Strømforsyningsspænding: Ub=+24VDC (5V~26V)
● Strømforbrug: ≤35mA
● Arbejdstemperatur: -40 ℃~+125 ℃
● Vibrationsmodstand: vibration (10Hz~2KHz) 30g, slagfasthed 100g
● Tæthed: IP68
●Power polaritetsbeskyttelse: ja
● Kortslutningsbeskyttelse udgang: ja
● Dielektrisk styrke: 1000V 50Hz, 1min (kanal og skal)
● Skalmateriale: rustfrit stål 304 (andre materialer kan anvendes efter brugerens behov)
1. Princippet for hastighedsmåling
Når hastighedsmålegearet roterer,
Sensoren vil generere et firkantbølgesignal med frekvensen f (Hz) = n×m/60 (n er rotationshastigheden,
P er antallet af tandhjul) som lokomotivets elektroniske styresystem skal bruge til at sample
og detekter lokomotivets hastighed og dieselmotorens hastighed.
Induktionslegemet skal være en magnetisk leder, som kan være en rille eller en fremspringende skrue eller et tandhjul.
Anvendelsen af denne sensor til måling af rotationshastighed involverer følgende parametre:
m - antallet af induktorer på den roterende magnet under test
n—hastighed
f—indgangssignalfrekvens
s—indstil instrumentkoefficient (afhængigt af hastighedsmåleinstrumentets egenskaber).
Nogle hastighedsmåleinstrumenter indstiller antallet af tænder direkte.
Vælg venligst instrumentkoefficienten i henhold til instruktionsmanualen til det valgte hastighedsmåleinstrument)
Forholdet er som følger:
n = sf = 60 f/m
Efter at antallet af følere i et målesystem er bestemt, er instrumentets indstillingskoefficient blevet bestemt.
Koefficienten for hver kanal bestemmes i henhold til antallet af sensorer, der svarer til sensoren for hver kanal.
For eksempel, når man måler rotationshastigheden på en roterende aksel, er der et 30-tands tonehjul på akslen,
hvilket svarer til antallet af tænder på induktionslegemet Z = 30.
Så er frekvensudgangen fra sensoren pr. kanal f = (30/60)n, og rotationshastigheden n = 2f.
Det vil sige, at det målte frekvenstal skal ganges med 2 for at være lig med den faktiske hastighed.
Indstil hastighedsmåleinstrumentets koefficient til 2, dvs. s = 2, så kan rotorens faktiske hastighed vises direkte.
På samme måde, hvis der genereres 2 signaler pr. omdrejning, skal koefficienten s = 30 indstilles, og så videre.
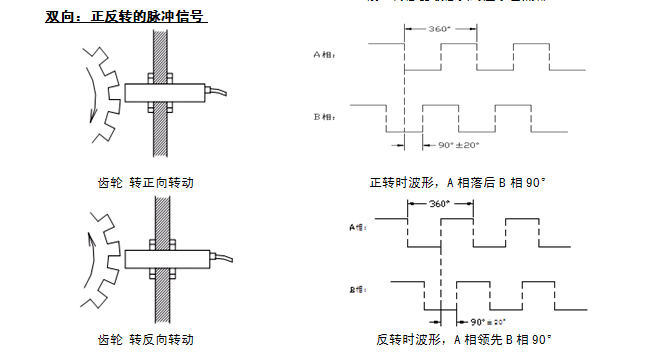
3. Måleprincip for fremadrettet og baglæns diskrimination
Hall-dobbeltkanalsensoren kan bruges til nemt at bestemme fremadrettet og bagudrettet rotation.
Installer i henhold til applikationseksemplet i fjerde afsnit af denne manual.
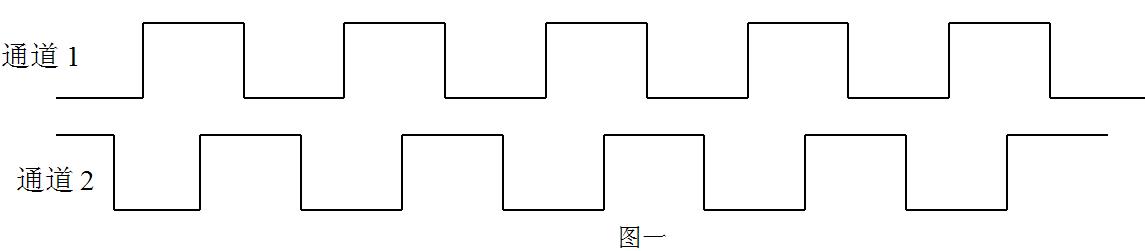
Når rotationsretningen er defineret som fremadrotation som vist i figur 4,
Udgangsbølgeformen er kanal 1, der fører 90 grader foran kanal 2.
Bølgeformdiagrammet er som følger:
Når rotationsretningen er modsat den retning, der er vist i figur 4,
Kanal 2-bølgeformen vil føre 90 grader foran kanal 1-bølgeformen.
Bølgeformdiagrammet er som følger:
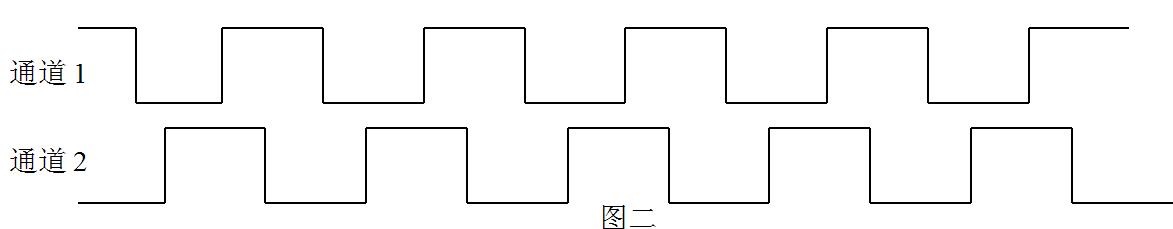
Som det kan ses af ovenstående figur,
Fremad og baglæns kan skelnes ved faseidentifikation af bølgeformerne for kanal 1 og 2.